
衝突被害軽減ブレーキ、ACC(アダプティブクルーズコントロール)、車線維持支援。今のクルマには、運転を支えるADASの機能がいくつも載っています。ボタンひとつで動くこうした機能の裏側には、地道な調整の積み重ねがあります。
この記事では、ADASの設計が机の上だけでは終わらない理由を、AI自動運転の開発に携わる現役エンジニアの視点でACCを例に解説し、最終的に「机の上の制御」と「実車の制御」の違いを提示します。
- ADASの機能には、動きを決める定数がある:どれくらい早く、どれくらい強く動かすかで、同じ仕組みでも乗り心地や安心感が変わる
- 定数は机の上だけでは決めきれない:クルマの重さや路面、速度で反応が変わるので、実車で確かめながら合わせ込む(適合)
- 例:ACC:試作の実車で、前のクルマの速度を上げ下げしながら、挙動データを見てゲインを調整する
- それでも残る遅れ:先回りするフィードフォワード制御を組み合わせて補う
ADASの設計は、机の上では終わらない
ADASは、運転を支援する仕組みの総称です。どの機能も、センサーでまわりの様子を捉え、制御でクルマを動かすという点は共通しています。運転の主体はあくまで人で、ADASと自動運転の違いはADASと自動運転の境目を解説した記事にまとめています。
そして、制御でクルマを動かす以上、「どれくらいの強さで、どれくらい早く動かすか」を決める定数(パラメーター)が欠かせません。ブレーキをどのタイミングで、どれくらい強くかけるか。ハンドルをどれくらい支えるか。この定数の決め方しだいで、同じ仕組みでも、安心できる動きにも、ぎくしゃくした動きにもなります。
定数は、まず机の上で、理論や計算をもとに決めます。ただ、実際のクルマは、乗る人数や荷物、路面、速度によって反応が変わります。そこで、机の上で決めた値を、実車で確かめながら合わせ込んでいく必要があります。この作業は「適合」と呼ばれます。
ここからは、私が関わってきたACCを例に、この「机の上では終わらない」流れを見ていきます。
例:ACCは、前のクルマについていく機能
ACCは、前のクルマとの車間距離を保ちながら、速度を自動で調整してついていく機能です。高速道路などで、アクセルとブレーキの操作を支えてくれます。
前のクルマについていく仕組み:フィードバック制御
ACCの裏側では、フィードバック制御が働いています。目標の車間距離と、今の車間距離の「ずれ」を見ながら、アクセルとブレーキを調整し続ける仕組みです。代表的なのが、PID制御です。
このとき、調整の強さ(ゲイン)の決め方がとても大事になります。強すぎれば、加速と減速を繰り返して、乗っている人にはぎくしゃくした動きに感じられます。弱すぎれば、前のクルマに離されてしまいます。
PID制御のしくみとゲインによる動きの違いは、図にして研究の話し方の記事で解説しています。私が大学院の研究で使っていた制御でもあります。
ゲインを決めるのは、現実には難しい
ただ、現実には、このゲインを決めるのが難しいのです。クルマの重さは、乗る人数や荷物で変わります。上り坂と下り坂では、同じアクセルでも進み方が違います。速度によっても、クルマの反応は変わります。
あらゆる状況でちょうどよいゲインを、机の上の計算だけで見つけるのは至難の業です。
開発の現場では、試作車でチューニングする
そこで開発の現場では、試作の実車を使って、ゲインを調整(チューニング)します。
具体的には、実際にACCを使って、前のクルマについていきます。前のクルマの速度を上げたり下げたりして、そのときの自分のクルマの挙動をデータで確かめます。加速や減速が遅れていないか、行き過ぎて揺れていないか。データを見ながら、ゲインを少しずつ調整していきます。
机の上では決めきれない部分を、実車で確かめながら詰めていく。地道ですが、乗り心地と安全を両立させるには欠かせない作業です。
ただ、どれだけ調整しても、ずれが出てから直すフィードバックだけでは、どうしても反応が一歩遅れます。
そこで組み合わせる、フィードフォワード制御
そこで組み合わせるのが、フィードフォワード制御です。ずれが出てから直すのではなく、ずれが出る前に、必要な操作を先回りして加えます。
| フィードバック制御 | フィードフォワード制御 | |
|---|---|---|
| 考え方 | ずれを見てから直す | ずれを予測して、先に動く |
| 使う情報 | 目標と、今の車間距離のずれ | 前のクルマの加減速や、坂道の勾配など、先にわかっていること |
| 得意なこと | 予想していなかった外乱にも対応できる | 遅れなく、すばやく反応できる |
| 苦手なこと | 反応がどうしても遅れる | 予測が外れた分は直せない |
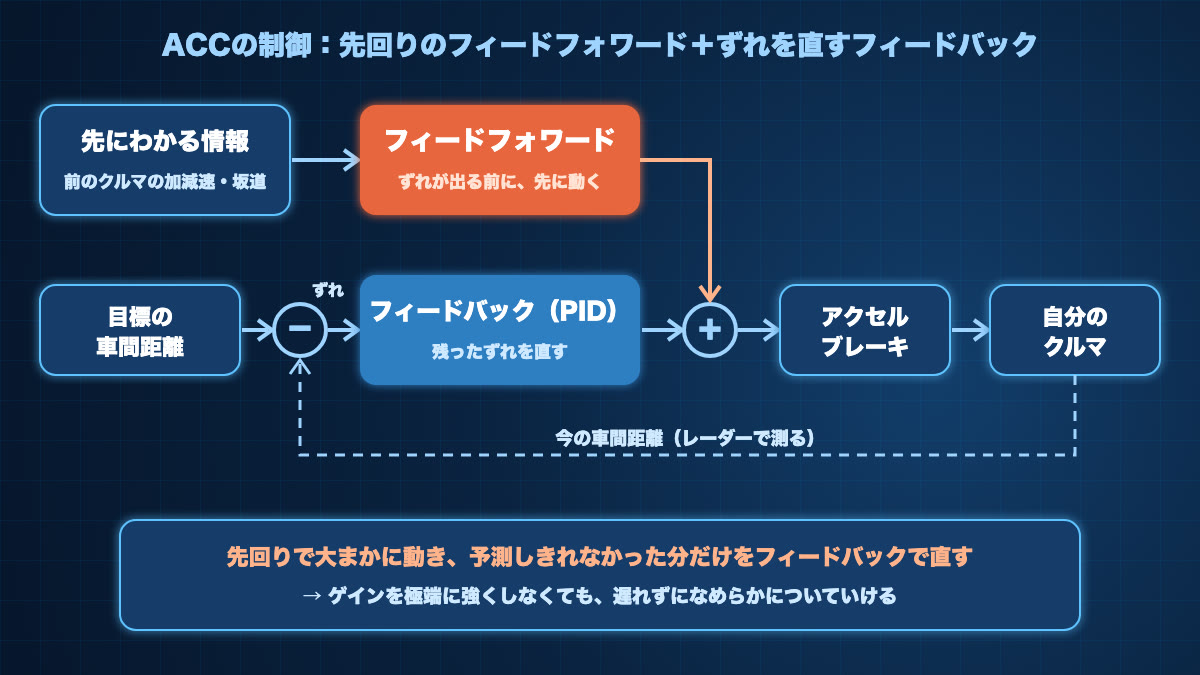
たとえば、前のクルマがブレーキを踏んだとします。フィードフォワードでは、車間距離が縮み始めるのを待たずに、前のクルマの減速に合わせて自分も減速を始めます。そして、予測しきれなかった分だけを、フィードバックで直します。
こうすると、フィードバックが受け持つずれが小さくなります。ゲインを極端に強くしなくても、なめらかに、遅れずについていけるようになります。先回りするフィードフォワードと、ずれを直すフィードバック。二つを組み合わせるのが、現実の制御の定石です。
まとめ
- ADASの機能には、動きを決める定数があり、机の上で決めた値を実車で合わせ込む(適合)必要がある
- ACCは、目標の車間距離とのずれを見て調整するフィードバック制御(PIDなど)で動いている
- ゲインが強すぎるとぎくしゃくし、弱すぎると離される
- ゲインも机の上だけでは決めきれず、試作の実車で前のクルマの速度を変えながらチューニングする
- それでも残る遅れは、先回りするフィードフォワード制御で補う
ボタンひとつで動く機能の裏側には、机の上の理論と、実車での地道な確認の両方があります。次にACCを使うときは、その裏側も少しだけ思い出してみてください。
👉 自動車メーカーのAIエンジニアが年収を上げるキャリア戦略
👉 技術者がコンサルの面接で問われたこと(日立コンサルティングの中途面接を全公開)
👉 自動車メーカーに転職して後悔する人の3つの特徴
[…] ADASの設計は机の上では終わらない(PID制御を実車で調整する現場) […]
[…] このうちACCが前のクルマについていく仕組みと、試作車での調整の現場は、ADASの設計と調整の記事で詳しく書いています。 […]
[…] ADASの設計は机の上では終わらない […]
[…] 定数の合わせ込み:机の上で決めた値を、試作車で走らせながら適合する(ADASの設計の記事) […]