
※本記事にはプロモーション(広告)が含まれています。
カメラとレーダーが捉えた周りの様子を入れると、AIがクルマの進む道を描いて返してきます。
End-to-End(エンドツーエンド)のAI自動運転を一言で表すと、そうなります。
これまで何人ものエンジニアが手分けして作ってきた仕組みが、一つのAIモデルにまとまっていきます。自動運転の作り方そのものが、大きく変わろうとしています。
でも、AIモデルが賢くなれば、そのままクルマに載せられるわけではありません。私はAIを実際の車両に載せる仕事をしていますが、本当の難しさはAIモデルの「外側」にあると感じています。
この記事では、End-to-EndのAI自動運転をクルマに載せるまでの壁を、AIを実際の車両に載せている現役エンジニアの視点で解説し、最終的にあなたが「AIモデルの外側」に何が求められるのかを理解できるようにします。
- これまでの自動運転と、End-to-EndのAI自動運転の違い
- 人の命を保証するのは、AIではなくOEM(自動車メーカー)であること
- AIに「どこで止めるか」を任せられない理由と、ルールベースのフェールセーフ
- 画像データが、いつもの通り道(ゲートウェイ)を通れない理由
- センサーの配置、乗り心地とデザインとのつり合い
なお、ここに書くのは会社の見解ではなく、一人のエンジニアとしての私の考えです。業務上の機密にあたる内容は含めていません。
これまでの自動運転:認識・判断・操作の分業
これまでの自動運転は、人間の運転を三つの工程に分けて作られてきました。周りを見る「認識」、どう動くかを決める「判断」、ハンドルやアクセルを動かす「操作」です。
| 工程 | やること |
|---|---|
| 認識 | カメラやレーダーの情報から、クルマ・人・白線・信号などを見つける |
| 判断 | 見つけたものをもとに、どこを・どの速さで走るかを決める |
| 操作 | 決めた通りに走るよう、ハンドル・アクセル・ブレーキを動かす |
工程ごとに担当が分かれ、それぞれがルールを積み上げていきます。どこで何が起きたのかを追いかけやすいのが、この作り方の強みです。
End-to-End:三つの工程が、一つのAIモデルになる
End-to-EndのAI自動運転では、認識・判断・操作がまるごとAIモデルに置き換わります。カメラとレーダーの情報を入れると、AIモデルは途中の答えを外に見せず、最終的なアウトプットだけを返してきます。
そのアウトプットが、クルマが進む道(パス)と速度の情報です。方式によっては、ハンドルやアクセルの操作量を直接出すものもありますが、この記事ではパスと速度を出す形で話を進めます。
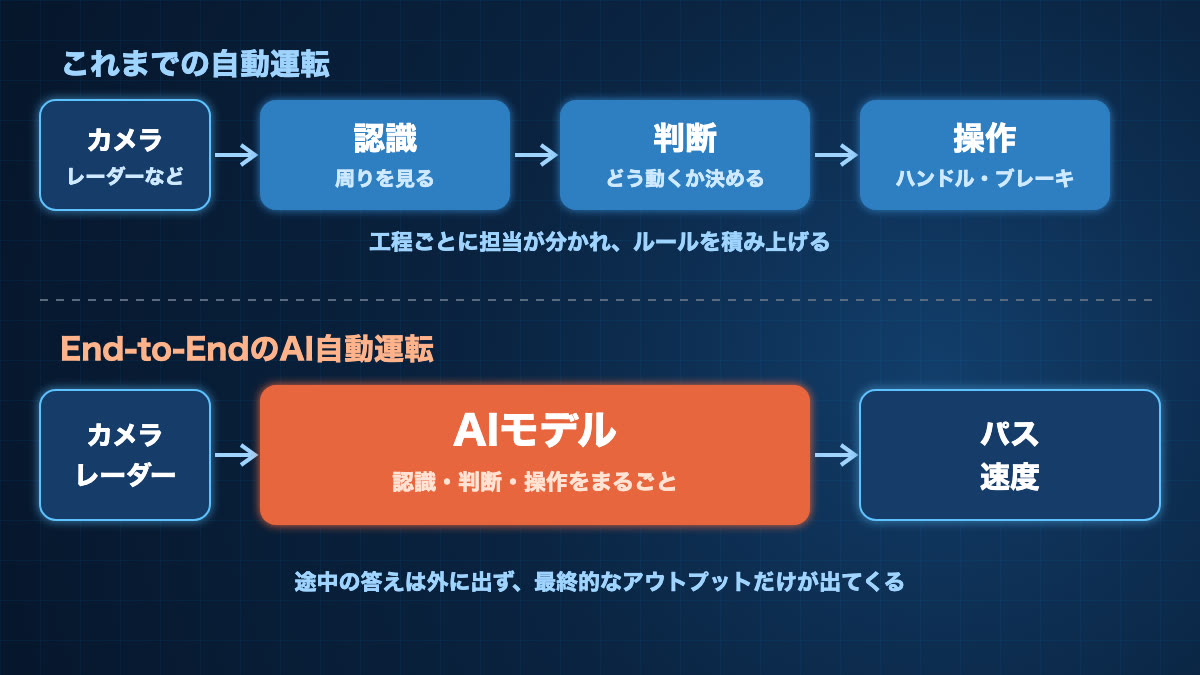
たとえるなら、細かく分かれていた工場の生産ラインが、一人の職人の手仕事に置き換わるようなものです。職人の腕は確かでも、頭の中で何を考えたのかは、外からは見えません。
このブログでも、カメラ映像だけで走るEnd-to-Endのミニカーを作ってみました。ミニカーなら、AIが動けばそれで完成です。でも、人が乗る本物のクルマでは、ここからが本番になります。
それでも、クルマに載せるには大きな壁がある
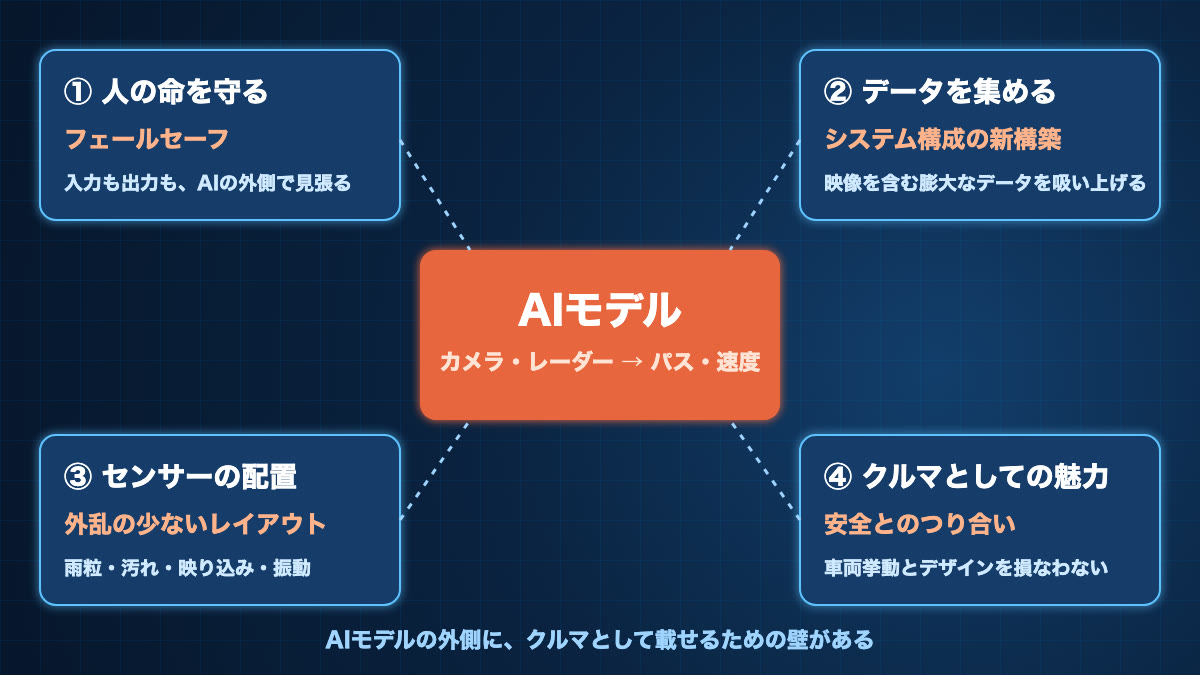
AIモデルの性能だけを見ていると、見落としてしまう壁があります。それは、AIモデルを「クルマ」という製品に組み込むための壁です。主なものを、四つに分けて書いていきます。
壁①:人の命を最終的に保証するのは、OEMだ
AIモデルがどれだけ優秀でも、事故が起きたときに責任を負うのはAIではありません。人の命を最終的に保証しなければならないのは、クルマを作って売るOEM(自動車メーカー)です。
だからOEMは、AIからどんな出力が出てきても、車両として異常な挙動になりそうなら即座に検知する必要があります。AIの答えを信じるかどうかを、最後に決めるのは車両側です。
- 普通の運転ではありえない、急なハンドル操作につながるパス
- クルマの性能では出せない加速や減速を求める速度
- 道路の外へ向かうような進路
※わかりやすくするための例です。
センサーがおかしくなっても、AIは自分では気づけない
もう一つ厄介なのが、入力の異常です。End-to-EndのAIへのインプットは、カメラとレーダーの情報です。そのセンサーから異常な情報が届いても、AIはそれを「今の周りの様子」として受け取り、そのまま答えを出してしまいます。
目隠しをされたことに気づかないまま、運転を続けるようなものです。だから、「カメラやレーダーがおかしい」と手を挙げるフラグは、AIの外側、OEM側のルールベースの仕組みで立てる必要があります。
なぜ、AIに任せられないのか
理由は、「どこで止めるか」という線引きにあります。
たとえAIが「大丈夫だ」と判断していても、人をひいてしまう確率が1%でもあるなら、それは止める必要があります。
ところがAIは、そこに明確なクライテリア(判断の基準)を持ちません。どこからが危ないのかという線は、AIの中のどこにも書かれていません。
だからその線は、人間がルールベースで引きます。そして線を越えたら、ドライバーに運転を介入してもらいます。命に関わる最後の判断を、基準を持たないものに預けるわけにはいかないのです。
| どこを見張るか | 何をするか |
|---|---|
| AIへの入力(カメラ・レーダー) | 入力の異常を、AIとは別のルールベースの仕組みで検知して手を挙げる |
| AIからの出力(パス・速度) | 車両として異常な挙動にならないかを、即座に確かめる |
| 異常が見つかったとき | AIの出力を使わず、ドライバーに運転を介入してもらう |
一つの仕組みだけでは足りません。入口と出口、そして異常が起きたあとの振る舞いまで、いくつものフェールセーフ設計を重ねていく必要があります。
壁②:膨大なデータを吸い上げる仕組みを、新しく作る
End-to-EndのAIは、データで育ちます。SDVの記事でも少し触れましたが、AIの学習は画像データと相性がいいのです。走行中の映像を含む膨大なデータを、クルマから集めて学習に回すことになります。
ところが、その画像データをアップロードするのは、一筋縄ではいきません。
- ECU:エンジン、ブレーキ、ライトなど、クルマの機能ごとに置かれた小さなコンピューター。1台のクルマに、たくさん載っている。
- ゲートウェイ:車内のECU同士をつなぐネットワークの「中継役」。種類の違うネットワークのあいだでデータを受け渡し、必要な情報だけを通す。車内の交通整理と、外からの不正なアクセスを防ぐ見張りの役目も担う。
- 車載通信機(TCU):クルマとクラウド(車外のサーバー)をつなぐ通信の窓口。スマホのように、携帯電話の回線で外とやり取りする。
- ドメインECU:運転支援など、ある領域(ドメイン)の処理をまとめて受け持つ、高性能なECU。
通常の車両:ゲートウェイを通して、車載通信機からクラウドへ
通常の車両がクラウドに情報をアップロードするときは、まずゲートウェイを通します。ゲートウェイが車内の情報を整理して、車載通信機(TCU)に渡します。そこから、クラウドへ上げていきます。
ところが画像データは、数が膨大すぎて、ゲートウェイでは情報を整理しきれません。いつもの通り道に流し込めば、そこで渋滞が起きてしまいます。
画像データ:強力なドメインECUから、直接車載通信機へ
そこで、非常に高性能なドメインECUを置き、その中でAI処理を行います。そして、撮影した画像はゲートウェイを挟まずに、直接車載通信機へ渡します。そうしてオフボード(車外のクラウド)とのやり取りを行う必要があります。
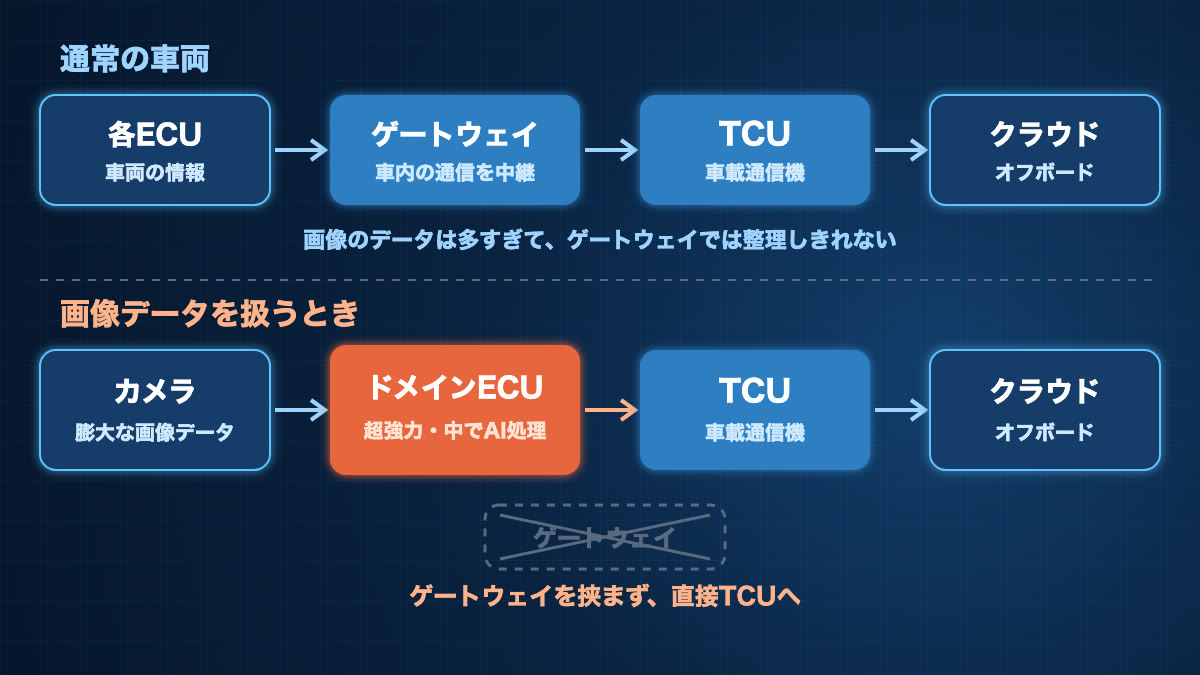
つまり、データの通り道そのものを引き直すことになります。AIモデルを一つ載せるために、OEM側の車両のシステム構成を新しく組み立てる必要があるのです。
壁③:カメラやレーダーは、外乱の少ない場所に置く
AIが見る世界は、センサーが見た世界そのものです。だから、カメラやレーダーは、なるべく外乱が少なくなるようにレイアウトしなければなりません。
雨粒、汚れ、光の映り込み、振動。外乱になりうるものは、身の回りにいくらでもあります。センサーをどこに、どの向きで置くかは、AIの性能を左右する設計の一部です。
壁④:安全に寄せすぎると、クルマとしての魅力が削られる
ここまで読むと、「とにかく安全側に倒せばいい」と思うかもしれません。でも、そう単純ではありません。
ADAS(運転支援)の観点だけで、セーフティ側にばかり寄せると、今度は別のところにしわ寄せが来ます。
| 安全側に寄せた結果 | 起こりうること |
|---|---|
| 少しでも怪しければ止める・ゆるめる | 車両挙動が悪くなる(乗っている人にとって、ぎくしゃくした運転になる) |
| センサーの見やすさを最優先して配置する | クルマのデザインが悪くなる |
安全、乗り心地、デザイン、コスト。どれか一つを満点にすると、ほかのどれかが欠けていきます。考慮するべき点は、膨大です。そのつり合いを取ることこそ、クルマづくりの難しさなのだと思います。
クルマとソフトウェアの関係を、もっと知りたい人へ
AIやソフトウェアがクルマづくりをどう変えていくのか。その全体像をつかむなら、この本がわかりやすいです。
まとめ:AIモデルの外側に、クルマづくりがある
- End-to-End:認識・判断・操作が一つのAIモデルに置き換わり、出力は(多くの場合)パスと速度だけになる
- 壁①:人の命を保証するのはOEM。AIは「どこで止めるか」の明確な基準を持たないため、人間がルールベースで線を引き、ドライバーに運転を介入させるフェールセーフ設計が何重にも必要
- 壁②:画像データは膨大すぎてゲートウェイでは整理しきれない。強力なドメインECUでAI処理を行い、直接車載通信機からクラウドへ上げるシステム構成を新しく作る必要がある
- 壁③:カメラやレーダーは、外乱が少なくなるようにレイアウトする
- 壁④:安全側に寄せすぎると、車両挙動やデザインが悪くなる
カメラとレーダーが捉えた周りの様子を入れると、AIがクルマの進む道を描いて返してきます。その一本の線を、人が安心して身を預けられる「クルマの動き」に変えること。そこに、OEMの仕事があります。
AIを実車に載せる現場の壁については、「AIを実車に載せる現場で味わう5つの絶望」の記事でも書いています。あわせて読んでもらえたらうれしいです。
👉 自動車メーカーのAIエンジニアが年収を上げるキャリア戦略
👉 技術者がコンサルの面接で問われたこと(日立コンサルティングの中途面接を全公開)
👉 自動車メーカーに転職して後悔する人の3つの特徴
[…] では、人が乗る本物のクルマにEnd-to-EndのAIを載せるとき、何が壁になるのか。それは別の記事にまとめている。👉 End-to-EndのAI自動運転は何が違う?クルマに載せるまでの4つの壁 […]
[…] AIの評価の基準が難しい理由は、End-to-EndのAI自動運転の記事にも書いている。 […]
[…] 人間も、運転中の判断のほとんどを目に頼っている。その「見て、読み取る」役目こそ、AIが最も得意とするところだ。最近は、カメラ映像から直接運転の操作を導き出すEnd-to-End(エンドツーエンド)のAIも注目されている。このブログでも、カメラ映像だけでミニカーを走らせるEnd-to-EndのAIを作ってみた。End-to-EndのAIを本物のクルマに載せるときの壁は、別の記事に書いている。 […]
[…] 技術:End-to-EndのAI自動運転は何が違う?クルマに載せるまでの4つの壁 […]
[…] AIの外側で「止める線」を引くフェールセーフの考え方は、End-to-EndのAI自動運転の記事に詳しく書いている。 […]
[…] カメラとレーダーをAIへの入力にする考え方は、End-to-EndのAI自動運転の記事でも書いている。 […]
[…] End-to-End自動運転AIをクルマに載せる現場の絶望 […]
[…] 安全の仕組み:AIが何を出しても、車として異常な動きを止めるフェールセーフ(E2Eの記事) […]